Le gradient de vent en approche finale
Impact sur la trajectoire
Le phénomène de gradient de vent à l’atterrissage, ainsi que les mesures compensatoires à appliquer pour en minimiser les effets, sont présentés lors de la formation des élèves-pilotes. Mais force est de constater que la description du processus et dont celui-ci affecte le comportement de l’avion n’est pas toujours optimum.
La littérature en ce domaine montre des différences notables d’une documentation à une autre qui peuvent entraîner moult interrogations de la part des pilotes, brevetés ou élèves.
On essaye donc ici de trouver une méthodologie pour quantifier l’impact du gradient de vent, en particulier l’altération de la trajectoire en courte finale.
Note : cette approche est soumise à critique et tous commentaires sur la méthodologie utilisée par un lecteur passant ici par hasard (…) seront évidemment les bienvenus 😊
Remarque sur la description du gradient de vent
On présente régulièrement la variation de la vitesse du vent à partir d’un graphique de ce type, montrant une évolution entre V = 0 au sol et V à une hauteur H à partir de laquelle la vitesse n’augmente que très peu.
La vitesse « nulle » au niveau du sol s’explique par le phénomène de friction de l’air au contact du sol.
Ce schéma est plus théorique que pratique et ne peut se rencontrer tel quel qu’avec les exigences suivantes:
- écoulement de l’air laminaire
- sol plat sans obstacle, ce qui ne se rencontre pas souvent autour des aérodromes.
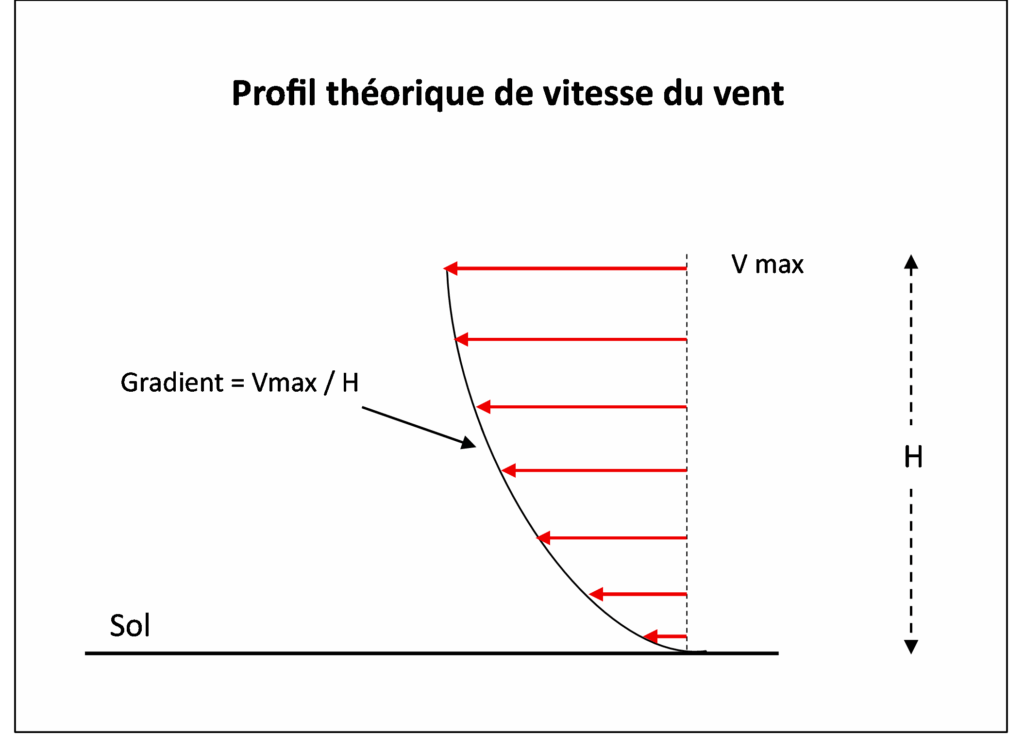
Le plus souvent, l’écoulement est turbulent et montrant des variations de directions verticale et horizontale, ainsi que des variations de vitesse (rafales).
Quand un vent présente une vitesse de 25 kts à 1000 pieds, il est rare de voir la manche à air dans un état comateux, indiquant une vitesse nulle à ce niveau. Dans un tel cas, l’expérience montre que ce sont plus les turbulences et les éventuels cisaillements horizontaux qu’il faut gérer.
Cela étant, ce phénomène existe et le pilote doit être sensibilisé.
Calcul de la trajectoire
Diagramme des vitesses
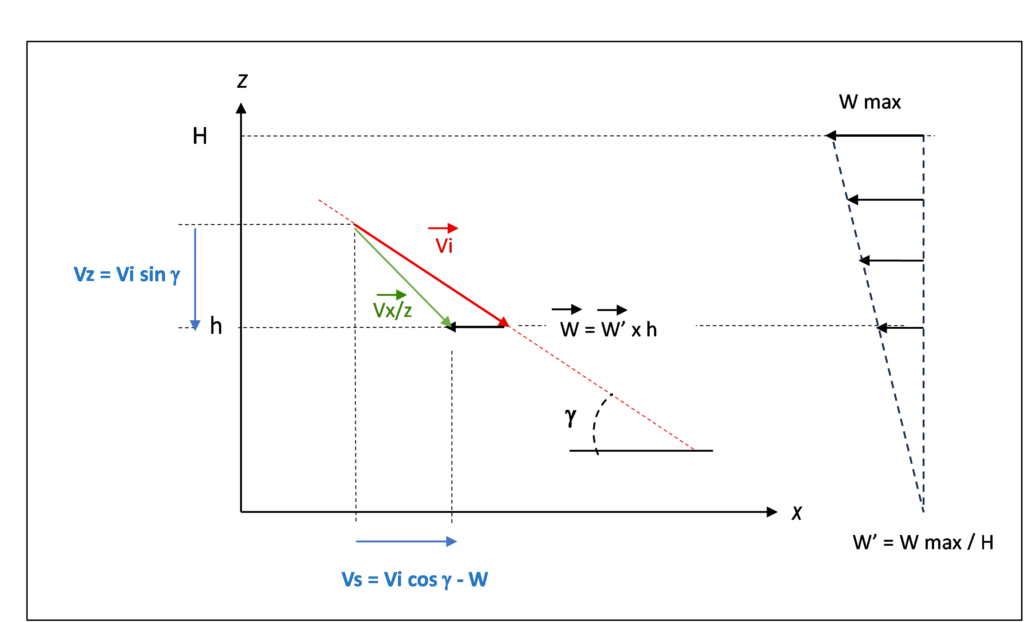
La figure 2 ci-dessous présente les vitesses et leur signification. On considère, pour simplifier, que le gradient de vent est linéaire, de valeur W’ = W max / H. H est la hauteur / sol à partir de laquelle l’avion entre dans la couche de gradient de vent.
- le vecteur Vi est la vitesse de l’avion dans le repère en mouvement que constitue la masse d’air. La pente de la trajectoire dans la masse d’air par rapport au sol (=repère fixe de référence) est ϒ.
- le vecteur W représente la vitesse horizontale du vent par rapport au sol, à la hauteur h. Son intensité est W = W’ . h.
- le vecteur Vx/z est la vitesse de l’avion sur la trajectoire dans le repère de référence (X/Z) tel que peut la voir un observateur au sol. Ses composantes sur les axes X (sol) et Z (verticale) sont:
- Vs (vitesse / sol) = Vi.cos ϒ – W
- Vz (vitesse verticale) = Vi.sin ϒ
On considère les hypothèses suivantes:
- écoulement linéaire sans turbulences ni rafales
- traction moteur constante
- avion compensé, dès le début de descente pour la vitesse Vi.
- Pas d’action du pilote sur l’assiette pendant la descente (= manche libre).
➔ En conséquence, la position du compensateur fixant l’incidence, la vitesse Vi reste constante sur toute la trajectoire dans la masse d’air.
Principe du calcul
Les équations de base sont:
- Vz = dh / dt = Vi.sin ϒ
- Vi = dx / dt = Vi.cos ϒ – W avec W = W’ . h
Pour déterminer les coordonnées X,Z de la trajectoire dans le repère sol, il faut procéder à une intégration de ce système, en constatant que W est fonction de h (histoire de compliquer), et sur laquelle le présent rédacteur n’ose pas s’attaquer… 🤪
La méthode numérique est donc utilisée.
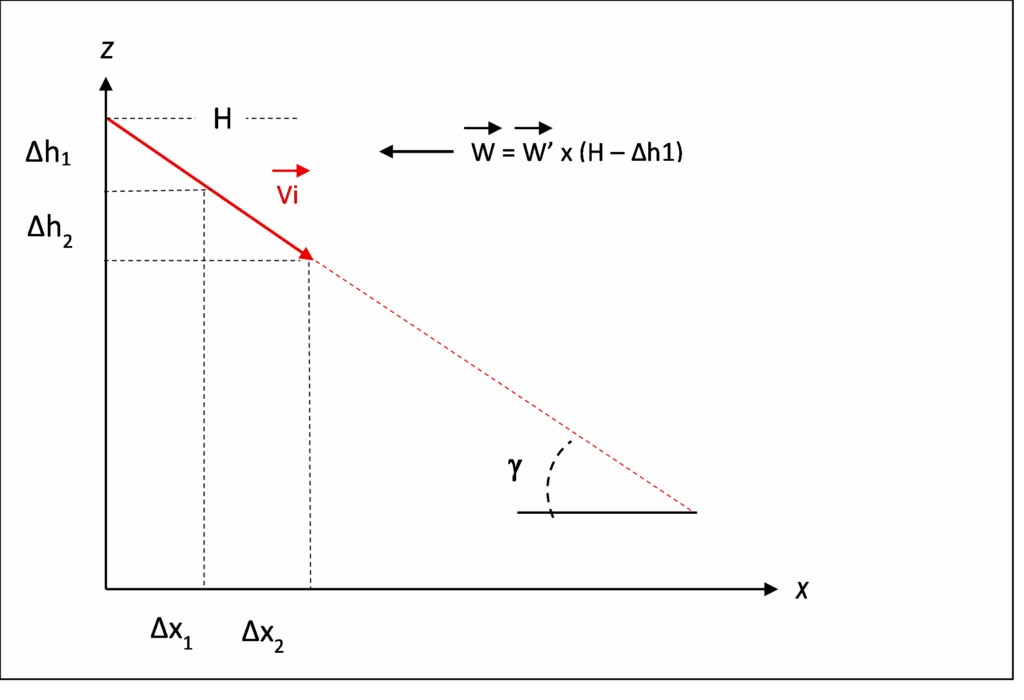
A partir d’un pas de temps ∆t, on calcule par segments la perte de hauteur ∆h et la distance / sol parcourue ∆x. A chacun de ces segments correspond une pente de trajectoire.
La pente ainsi calculée est utilisée pour déterminer le couple ∆h – ∆x suivant.
On part d’une valeur de pente initiale qui correspond à la valeur obtenue en cas de vent constant.
Les ∆h et ∆x successifs sont calculés comme suit:
- ∆h = Vi . ∆t . sin ϒ
- ∆x = Vi . ∆t . cos ϒ – W’ . ∆h
Détail des premières étapes:
On fixe Vi = cte et ϒ1.
- calcul ∆h1 = Vi . ∆t . sin ϒ1 et ∆x1 = Vi . ∆t . cos ϒ1 – W’ . ∆h1 puis tg2 = ∆h1 / ∆x1 puis sin ϒ2 et cos ϒ2
- calcul ∆h2 = Vi . ∆t . sin ϒ2 et ∆x2 = Vi . ∆t . cos ϒ2 – W’ . ∆h2 puis tg3 = ∆h2 / ∆x2 puis sin ϒ3 et cos ϒ3
- ……..
- etc
Note : la masse de l’avion n’intervient pas dans le calcul.
Exemple
Avion débutant la descente à 200 m /sol, Vi = 130 km / h, parfaitement compensé, pas d’action du pilote sur l’assiette. Vent à 200 m / sol = 25 kts, gradient linéaire..
Plan de descente initial de la trajectoire / sol = 3° (5.2 %). Pas de temps choisi pour l’itération : ∆t = 10 s.
La trajectoire obtenue, comparée à celle rencontrée dans le cas d’un vent constant sur les 200 m est présentée sur le graphique suivant.
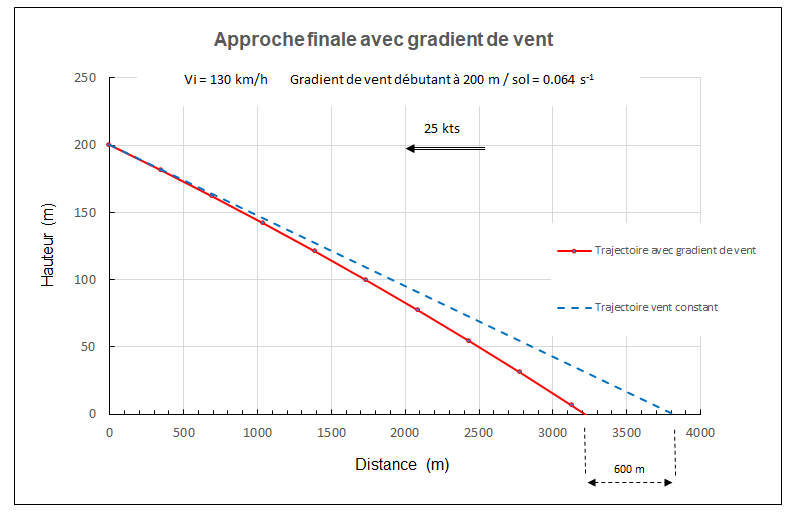
La trajectoire obtenue n’est pas linéaire, elle s’infléchit lors de la descente.
Le point d’aboutissement se trouve 600 m en amont de celui obtenu si le vent est constant.
Certaines littératures concernant ce sujet mentionnent des formules permettant d’évaluer l’écart ΔX du point d’aboutissement, comparé à celui d’un plan de pente sans vent (ϒ0), sous certaines hypothèses. On trouve notamment celle-ci:
ΔX = W’ . H2 / 2. Vi . sin ϒ0 Source: The influence of vertical wind gradient on the longitudinal motion of airplanes NASA – 1971
En appliquant les données ci-dessus, on trouve ΔX = 684 m, ce qui est du même ordre de grandeur que la valeur déduite de la simulation.
On constate à travers cette formule que ΔX diminue quand Vi augmente, ce qui traduit le fait que la trajectoire est moins infléchie. C’est une raison pour laquelle, à titre correctif, on procède à l’augmentation préalable de la vitesse air comme indiqué ci-après.
Actions correctives nécessaires
L’infléchissement de la trajectoire entraînant le passage de l’avion sous le plan d’approche souhaité nécessite une augmentation de l’assiette pour retrouver celui-ci, à travers une augmentation d’incidence. Cette action de la part du pilote conduit à une inévitable dégradation de la vitesse – si aucun ajustement de la puissance moteur n’est effectué – pouvant devenir critique si celle-ci se rapproche trop de la vitesse de décrochage.
Les solutions pour éliminer ce risque sont :
- soit un ajustement progressif de la vitesse pendant la descente par augmentation de la puissance moteur, au fur et à mesure que la dégradation de pente est perçue et corrigée par augmentation d’assiette. C’est ce que fait tout pilote attentif et ignorant ce phénomène de gradient de vent.
- soit un pré affichage, en début de cette phase d’approche finale, d’une vitesse supérieure à celle habituellement utilisée en l’absence de gradient de vent, afin d’obtenir une trajectoire moins infléchie et que la diminution de celle-ci pendant la correction d’assiette ne conduise pas à passer sous la valeur minimum acceptable (1.3 Vstall en général).
C’est cette dernière solution qui est habituellement enseignée. On majore Vi par une quantité généralement intitulée kVe, le calcul de ce terme correctif variant selon les formateurs.
Une valeur usuelle est kVe = (W – 10) / 2 dans laquelle W représente la valeur du vent en kts, mais souvent sans préciser s’il s’agit du vent subi à l’entrée de la couche de gradient, ou de la valeur au niveau du sol, ce qui finalement est contradictoire avec le fait que la vitesse du vent y est nulle dans le raisonnement….
Quelle que soit la valeur de W retenue, on ne fait de correction avec ce critère que dans le cas où W > 10 kts.
D’autres termes correctifs prennent en compte la valeur de rafale éventuelle.
Important: quelle que soit la valeur de la majoration de Vi appliquée, il convient d’être attentif à ce que cette dernière ne se retrouve pas trop élevée en courte finale si le gradient de vent est surestimé, voire inexistant, ce qui peut conduire à une présentation à l’atterrissage « délicate ».
Commentaires sur le principe de conservation de la vitesse sol
Dans certains documents, la présentation du processus de la descente dans une couche de gradient de vent commence par l’affirmation: “par inertie, l’avion conserve sa vitesse sol “.
A partir de la relation Vs = Vi – W, ou exprimée autrement Vi = Vs + W, on annonce ensuite que, Vs restant constant, Vi diminue puisque W décroit lors de la descente. Ceci est une conséquence mathématique inévitable si effectivement Vs est inchangée.
Il convient de revenir sur cette notion d’inertie. L’inertie n’est pas, bien sûr, une grandeur physique, mais un principe, à savoir le principe de conservation de la quantité de mouvement d’un corps, et ce, quand la somme des forces extérieures appliquées sur celui-ci est est nulle.
La quantité de mouvement s’exprime par p = m. V, m étant la masse du corps et V sa vitesse. C’est une grandeur vectorielle, c’est à dire qu’elle est caractérisée par son intensité et sa direction, à l’image de V. A notre échelle, on considère que m est constante.
La conservation de la quantité de mouvement, et donc de la vitesse, signifie que cette vitesse reste inchangée en intensité ET en direction.
Si la somme (vectorielle) des forces extérieures appliquées sur le corps n’est pas nulle, la quantité de mouvement montre une variation dans le temps, ce qui est exprimé par la formule suivante, bien connue:
∑ F ext = d(mV) / dt = m dV / dt = m Γ (Γ : accélération du corps, également grandeur vectorielle)
Dans le cas de l’avion soumis au gradient de vent, on constate que sa trajectoire dans le repère sol présente une inflexion. La vitesse de l’avion sur cette trajectoire subit donc un changement de direction.
➔ Pourquoi alors invoquer le principe d’inertie dans ce cas ?
Note: cette variation de la quantité de mouvement de l’avion est donc due au fait que la somme des forces extérieures s’y appliquant n’est pas nulle. En vol « normal », on est en présence de forces extérieures sur l’avion (poids, traction, traînée, portance) et qui, quand leur somme est nulle, entrainent une trajectoire rectiligne à vitesse constante.
Ici, le gradient de vent apparaît agir comme une force extérieure additionnelle, dirigée vers le bas, qui dépend de la valeur de ce gradient.
En vulgarisant, on peut assimiler cet effet à celui que produirait une réduction de la portance de l’appareil (ou une augmentation de la gravité… 🙄)
Pour terminer, quelques réflexions :
▶ La vitesse sol (Vs) est une conséquence de la vitesse air (Vi) et de la vitesse du vent par rapport au sol (W), exprimée par la relation : Vs = Vi +/- W. Vi est la vitesse pilotée, et le vent est une contrainte externe subie.
➔ A l’inverse, peut-on affirmer, d’un point de vue physique, que la vitesse air est fonction de la vitesse sol et de celle du vent, comme l’indique la relation algébrique tirée de la précédente : Vi = Vs +/- W ?
➔ L’avion dans la masse d’air est-il conscient que celle-ci se déplace par rapport au sol (hors rafales et mouvements verticaux) ?
▶ La vitesse air (Vi) diminue quand l’incidence augmente.
➔ Dans une masse d’air (sans turbulences ni rafales), sur une trajectoire descendante à traction moteur constante, peut-on subir simultanément une augmentation d’incidence et un accroissement de la pente de la trajectoire ?
A débattre…